|
Datos del producto:
Pago y Envío Términos:
|
| palmo de brazo: | 2010m m | Repetibilidad: | ±0.07mm |
|---|---|---|---|
| Capacidad de carga: | 12KG | Campo de visión cercano: | 461×255mm@300mm |
| Precisión visual: | ≤0.5 mm | Grados de libertad: | 7 ejes |
| Resistencia ligera: | 180000Lux | Fuente de alimentación: | Sistema trifásico de cinco hilos, 3×380V±10%/50HZ |
Máquina de soldadura robótica con altas tasas de adquisición de fotogramas que admite retroalimentación visual en tiempo real
Parámetros del producto:
| Categoría | Contenido | Parámetros técnicos principales | Observación | |||
| Rendimiento del robot | Envergadura | 2010 mm | — | |||
| Repetibilidad | ±0.07 mm | — | ||||
| Capacidad de carga | 12 kg | — | ||||
| Rendimiento visual | Campo de visión cercano | 461×255 mm a 300 mm | — | |||
| Campo de visión lejano | 1150×660 mm a 800 mm | — | ||||
| Repetibilidad de un solo punto del eje Z | 0.015 mm a 300 mm, 0.1 mm a 800 mm | — | ||||
| Precisión visual | ≤0.5 mm | — | ||||
| Tiempo de adquisición de fotograma completo | 0.2-0.8 s (velocidad máxima de fotograma completo: 6 FPS) | — | ||||
| Resistencia a la luz | 180000 Lux | — | ||||
| Parámetros generales | Fuente de alimentación | Sistema trifásico de cinco hilos 3×380 V±10%/50 Hz | — | |||
| Grados de libertad | Adaptarse a las condiciones de la pieza de trabajo | — | ||||
| Número de robots configurados | unidad única | unidad única | dos unidades | Cuatro unidades | Depende del diseño | |
| Consumo total de energía | 34 kW | 37 kW | 68 kW | 136 kW | Correspondiente a diferentes cantidades de configuración | |
| Superficie del suelo | (4 m + longitud de la vía) × (3 + espaciado de rieles) × 3.5 m | — | ||||
![]()
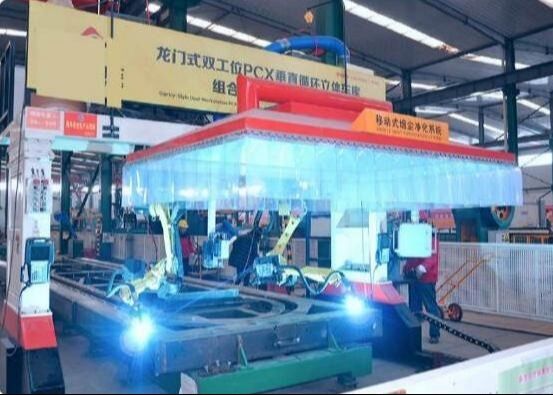
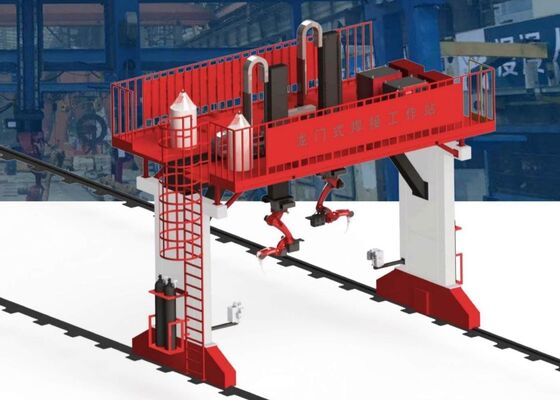
Este robot de soldadura montado en pórtico adopta una configuración de instalación invertida, lo que permite que múltiples unidades robóticas operen de forma colaborativa a través de la viga transversal integrada del pórtico.
![]()
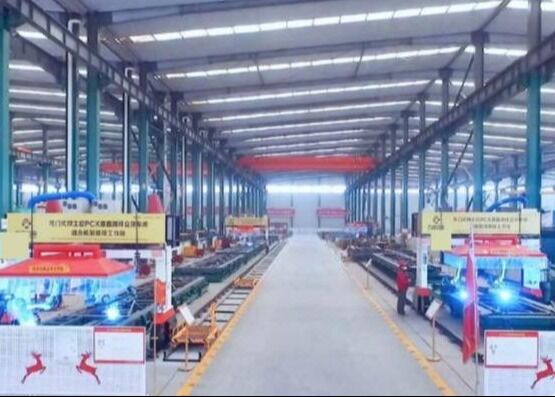
El sistema admite movimiento coordinado multieje a través de los ejes X/Y/Z, junto con ejes de extensión externos configurables, lo que lo hace muy adecuado para la soldadura en múltiples ángulos de piezas de trabajo a gran escala, incluida la construcción naval y los componentes estructurales marinos. Se pueden desplegar múltiples robots de forma independiente, en configuraciones emparejadas o como un sistema de cuatro robots, lo que mejora significativamente la productividad general de soldadura. Equipado con un reductor sin holgura accionado por servomotor y una arquitectura de control sin programación, el sistema puede generar automáticamente trayectorias de soldadura optimizadas y realizar un seguimiento de la costura de soldadura en tiempo real, garantizando así trayectorias de soldadura precisas y consistentes.
![]()
Persona de Contacto: Gaven
Teléfono: +86-13306412803
Fax: +86-531-5553-1208